小笨智能服务机器人常用的定位技术解析
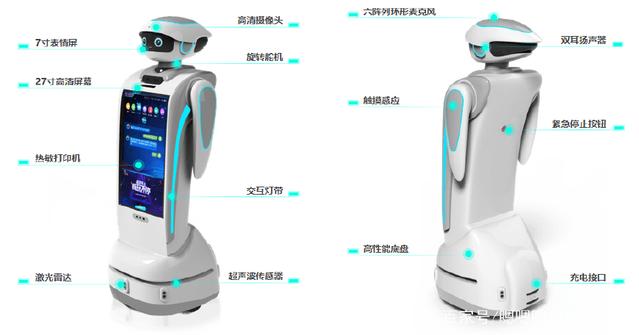
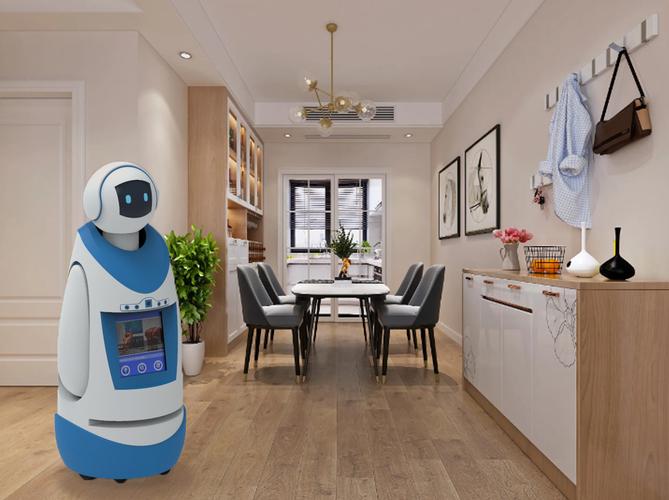
小笨智能服务机器人作为室内商用服务机器人的代表,其精准定位是实现自主导航、避障和交互功能的核心。为了适应商场、酒店、政务大厅、医院等复杂动态环境,小笨智能通常会采用多传感器融合的定位方案,而非单一技术。以下是其常用的几种定位技术:
1. 激光雷达定位(Lidar SLAM)
这是小笨智能服务机器人最核心的定位技术。机器人顶部或前方安装的2D或3D激光雷达,通过发射激光束并测量反射时间,构建环境的高精度地图(如栅格地图或特征地图)。在运行中,机器人将实时扫描数据与地图匹配,利用粒子滤波或图优化算法(如Gmapping、Cartographer、AMCL)推算自身位姿。激光雷达定位精度高(可达厘米级),不受光照影响,但对透明玻璃、镜面等特殊材质可能产生误差,且成本相对较高。
2. 视觉定位(Visual SLAM / VSLAM)
小笨智能部分型号会搭载深度相机(如RGB-D相机)或单目/双目摄像头,通过提取环境中的视觉特征点(如ORB、SIFT)或直接法(如LSD-SLAM)进行实时定位与建图。视觉定位成本低、信息丰富,能识别纹理和物体语义,但受光照变化、弱纹理区域影响较大。通常与激光雷达融合,形成“激光+视觉”的冗余定位系统,提高鲁棒性。
3. 超声波与红外定位
在近距离或辅助定位中,超声波和红外传感器常用于补充。例如,机器人四周的超声波传感器可检测障碍物距离,辅助修正位置;红外则用于返回充电桩时的精确定位(如红外信标对接)。这类技术成本极低,但探测范围有限,易受干扰,仅作为辅助手段。
4. UWB(超宽带)定位
在需要高精度绝对定位的特定场景(如多机器人协作、狭窄通道),小笨智能可能采用UWB技术。通过部署基站,机器人携带标签,利用飞行时间测距(ToF)实现厘米级定位。UWB抗多径干扰强,但需额外基础设施,成本较高,多用于工业或特殊服务场景。
5. 里程计与IMU(惯性测量单元)定位
所有移动机器人均配备轮式里程计(编码器)和IMU(陀螺仪+加速度计)。里程计通过车轮转动推算位移,IMU提供角速度和加速度。二者结合可提供短时间内的连续位姿估计,但存在累积误差。因此,小笨智能通常将里程计/IMU数据与激光、视觉等绝对定位进行扩展卡尔曼滤波(EKF)或因子图优化融合,实现平滑、稳定的定位输出。
6. Wi-Fi / 蓝牙定位
在部分场景中,可利用现有Wi-Fi指纹或蓝牙信标进行粗略定位(米级),用于辅助全局重定位或楼层切换。但精度和稳定性不如激光/视觉,通常不单独使用。
****
小笨智能服务机器人普遍采用“激光雷达SLAM为主,视觉、IMU、里程计融合为辅,超声波/红外/UWB按需补充”的多传感器融合定位方案。这种组合能兼顾精度、成本与鲁棒性,确保机器人在人流密集、环境变化的商用场景中稳定运行。具体型号的定位配置可能因产品定位和成本有所差异,但核心逻辑均是取长补短,实现可靠自主导航。
如若转载,请注明出处:http://www.sdcr888.com/product/45.html
更新时间:2026-10-28 07:35:51